常州杰胤工业自动化
常州市杰胤工业自动化科技有限公司
Changzhou Jieyin Industrial Automation Technology Co., Ltd
15261168588
Changzhou Jieyin Industrial Automation Technology Co., Ltd
15261168588
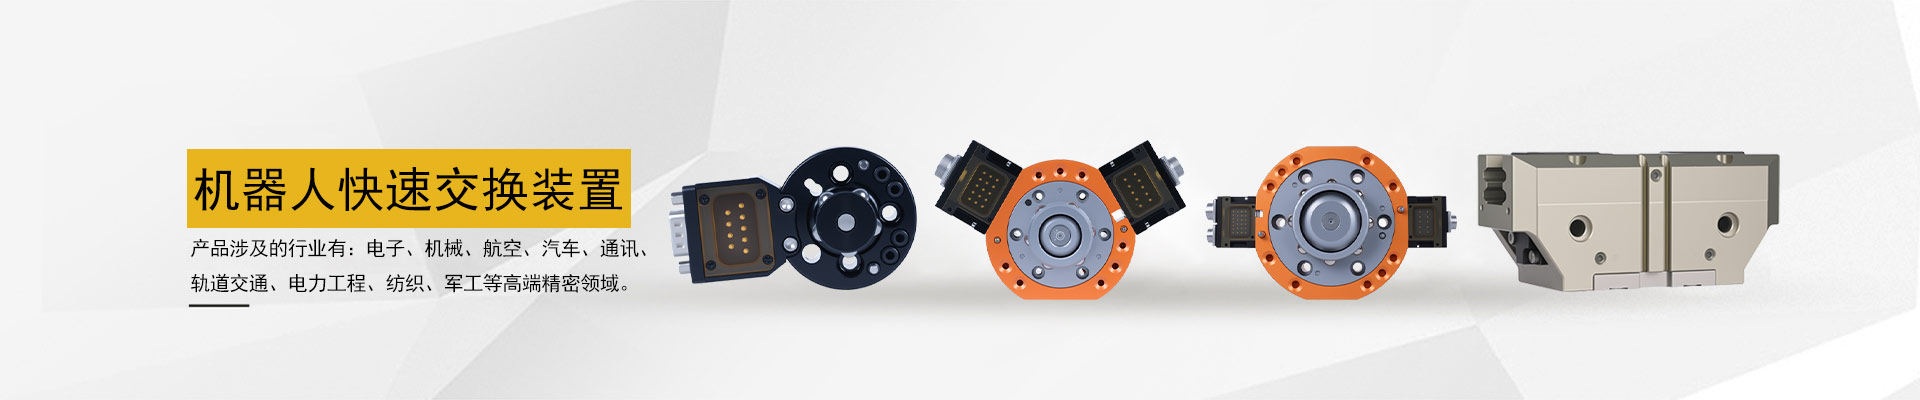

本文介绍了末端伺服抓手的基本原理、关键技术以及在各个领域的应用。通过对末端伺服抓手的研究与分析,展示了其在提高生产效率和质量方面的重要作用,并对其未来发展趋势进行了探讨。末端伺服抓手作为自动化生产中的关键组件,扮演着至关重要的角色。它能够精确地抓取、搬运和操作物体,实现高效的生产流程。随着工业自动化的迅速发展,对末端伺服抓手的需求也日益增长。末端伺服抓手的工作原理末端伺服抓手通常由电机、减速器、传

快换盘的机器人侧(简称R侧)和工具侧(简称T侧)可以通过以下几个方面进行区分:一、安装位置机器人侧(R侧):安装在机器人的末端,作为快换装置的主体部分。工具侧(T侧):与执行工具(如焊枪、机械手、夹具等)安装在一起,通常连接在机器人侧的对端。二、功能机器人侧(R侧):主要负责与机器人本体的连接。传递动力、信号等给快换工具盘侧。包含快换盘本体、机械锁紧机构、选配模块和控制单元等关键部件。工具侧(T侧

人机协作机器人(co-bots)是一种可以跟人在同一场景共同工作的机器人。因为人机协作机器人不重,适应性强,即插即用,中小型公司非常需要这种技术,有分析表明协作机器人市场在未来几年将会有巨大的增长。传统机器人贵在其部署成本上,原因有两个1.目前的工业机器人主要负责工厂中重复性的工作,这依赖于其非常高的重复定位精度,以及依赖固定的外界环境。为了确保这一点,除了机器人本身的设计要求之外,还需要待加工的

在当今智能制造迅速发展的时代,机器人快换技术作为自动化生产市场中的一股重要力量,正引领着制造业向更高效、更灵活、更智能的方向迈进。技术革新,提升生产效率机器人快换技术,通过自动化、智能化的机械装置和控制系统,实现了机器人末端执行器的快速、准确更换。这一技术的应用,极大地缩短了传统生产线中因更换工具或夹具而导致的停机时间,显著提高了生产效率。增强灵活性,适应多变市场需求在智能制造时代,市场需求日益多